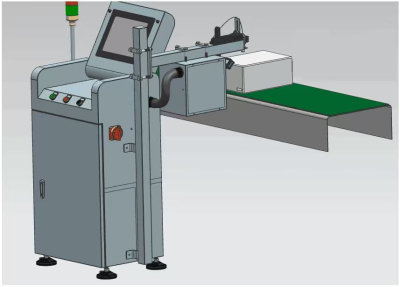
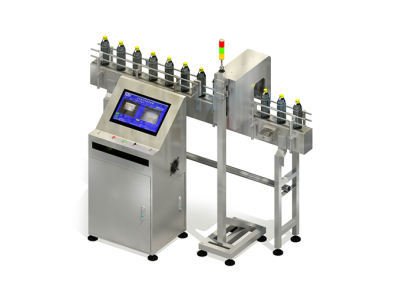
Placez votre machine de détection du niveau de liquide dans les bouteilles en verre pour un rejet stable
Une machine de détection du niveau de liquide dans les bouteilles en verre n’est fiable qu’à hauteur des conditions du convoyeur qui l’entoure. Pour les acheteurs qui prévoient une mise à niveau en ligne, la machine de détection du niveau de liquide dans les bouteilles en verre est conçue pour les lignes d’emballage de bouteilles en verre (jusqu’à 1000 bouteilles/minute) et contrôle en ligne un niveau de liquide bas par imagerie et analyse par caméra, puis rejette automatiquement les bouteilles non conformes. La clé de résultats stables est simple : placer la machine de détection du niveau de liquide dans les bouteilles en verre sur un convoyeur à voie unique après la remplisseuse, et préparer le convoyeur afin que chaque bouteille présente une limite de niveau de liquide nette et reproductible.

Installer après la remplisseuse sur une voie unique
L'emplacement d'installation spécifié pour la machine de détection du niveau de liquide des bouteilles en verre est situé sur un convoyeur à voie unique après la remplisseuse, où le niveau de liquide est stratifié et une ligne de démarcation nette est visible. Ce positionnement favorise une acquisition d'images cohérente et garantit que le système peut associer chaque bouteille à un résultat d'inspection et à une décision de rejet.
Lors des discussions d'achat, c'est la première question à régler : la ligne peut-elle offrir une section dédiée à voie unique après le remplissage, et cette section peut-elle maintenir un déplacement des bouteilles suffisamment stable pour la capture par caméra et le contrôle de la synchronisation ?
Trois conditions de convoyeur à confirmer avant l'installation
La machine de détection du niveau de liquide des bouteilles en verre spécifie trois exigences relatives à l'emplacement d'installation. Chacune influe directement sur la capacité de la caméra à « voir » clairement le niveau et sur le maintien de la précision de la synchronisation du rejet.
L'espacement entre les bouteilles doit être supérieur à 2 cm
L’espacement entre les bouteilles sur la ligne de convoyage doit être supérieur à 2 cm. Cet espacement favorise une identification nette des bouteilles et évite qu’une bouteille interfère visuellement avec la suivante dans l’image capturée. Lorsqu’une machine de détection du niveau de liquide dans les bouteilles en verre est évaluée à haut débit, vérifier cet espacement à la vitesse de fonctionnement normale est un moyen pratique de réduire le risque de mise en service.
Prévoir une piste rectiligne de 2 mètres sans blocage de bouteilles
La ligne de convoyage nécessite une section rectiligne de 2 mètres de long sans blocage de bouteilles. Une section droite aide le système à maintenir une présentation stable des bouteilles au point d’inspection et offre de l’espace pour les composants d’inspection et la coordination du rejet.
Assurer la stratification du niveau de liquide et une ligne de démarcation nette
À la position de détection, le niveau de liquide doit être stratifié et une ligne de démarcation claire du niveau de liquide doit être visible. Étant donné que la machine de détection du niveau de liquide des bouteilles en verre utilise l’imagerie par caméra et l’analyse d’image, cette frontière visible constitue la caractéristique que le système évalue pour déterminer si une bouteille est sous-remplie.
Comment se déroule le processus d’inspection et de rejet basé sur la caméra
Sur une ligne d’emballage, la machine de détection du niveau de liquide des bouteilles en verre MT-RB-CYW-02 suit une séquence définie qui associe une bouteille spécifique à une action de rejet spécifique.
Capteur de positionnement → Arrivée de la bouteille → L’unité de commande enregistre l’ID de la bouteille et la valeur de l’encodeur → Capture par la caméra de la station 1 → Analyse par le processeur d’image → Affichage sur l’IHM → Décision de l’unité de commande → Signal de l’automate → Le dispositif de rejet rejette l’ID de bouteille correspondant
En termes pratiques, le capteur de positionnement détecte l’arrivée de la bouteille. L’unité de commande enregistre l’ID de la bouteille et la valeur d’encodeur actuelle, et le capteur déclenche la caméra de la station 1 pour capturer l’image du niveau de liquide. Le processeur d’image évalue l’image et envoie les résultats à l’IHM pour un affichage dynamique, puis transmet le résultat final à l’unité de commande. Si la bouteille est jugée non conforme pour le niveau de liquide, l’automate programmable notifie l’éjecteur pour retirer la bouteille avec l’ID enregistré correspondant.
Pour les lecteurs qui comparent des solutions, cette liaison de bout en bout — synchronisation des capteurs, association ID/encodeur, capture par caméra, traitement, sortie de l’automate programmable et éjection — définit ce que signifie « inspection en ligne » pour une machine de détection du niveau de liquide dans les bouteilles en verre.
Spécifications que les acheteurs vérifient généralement pour l’intégration à la ligne
La machine de détection du niveau de liquide dans les bouteilles en verre est positionnée comme un détecteur de niveau de liquide pour bouteilles en verre, avec les paramètres indiqués suivants.
Paramètres de l'équipement de la machine de détection du niveau de liquide dans les bouteilles en verre
| Élément | Spécification |
|---|---|
| Nom de l’équipement | Détecteur de niveau de liquide pour bouteilles en verre |
| Modèle | Machine de détection du niveau de liquide dans les bouteilles en verre |
| Contenants applicables | Bouteilles en verre |
| Capacité de production | 100 mL à 1000 mL |
| Vitesse de production | 1000 bouteilles/minute |
| Lignes de production applicables | Lignes de conditionnement de bouteilles en verre ne dépassant pas 1000 bouteilles/minute |
| Emplacement d’installation | Convoyeur à voie unique après la remplisseuse (avec stratification du niveau de liquide) |
| Contenu de détection | Détection de niveau bas de liquide |
| Précision de détection | ±2 mm |
| Taux de rejet | ≥99,9 % |
| Taux de faux rejet | ≤0,05 % |
Conditions du site et des services publics
| Élément | Spécification |
|---|---|
| Température ambiante optimale | 5 °C à 40 °C |
| Humidité ambiante optimale | 50–65 % HR |
| Altitude optimale | 5–3000 m |
| Alimentation électrique principale | 3 × 380 CA ±10 %, 50 Hz, 3 PH+N+PE |
| Alimentation électrique de l’éclairage | 220 V, 50 Hz, monophasé |
| Puissance totale | Environ 1,0 kW |
| Tension de commande | 24 VCC |
| Niveau sonore | ≤85 dB |
Ces valeurs sont souvent utilisées lors de la revue de conception de la ligne pour confirmer si la machine de détection du niveau de liquide des bouteilles en verre peut être intégrée sans reprise.
Liste de contrôle d’installation pour les équipes d’achat et de mise en service
Avant d’installer une machine de détection du niveau de liquide des bouteilles en verre après la remplisseuse, les équipes confirment généralement les éléments suivants sur le convoyeur réel :
Pour plus de détails sur le produit, consultez la page dédiée à la machine de détection du niveau de liquide dans les bouteilles en verre. Le contexte de processus associé est également décrit dans l’inspection du niveau de remplissage des bouteilles et dans la note plus générale sur la technologie d’inspection visuelle.